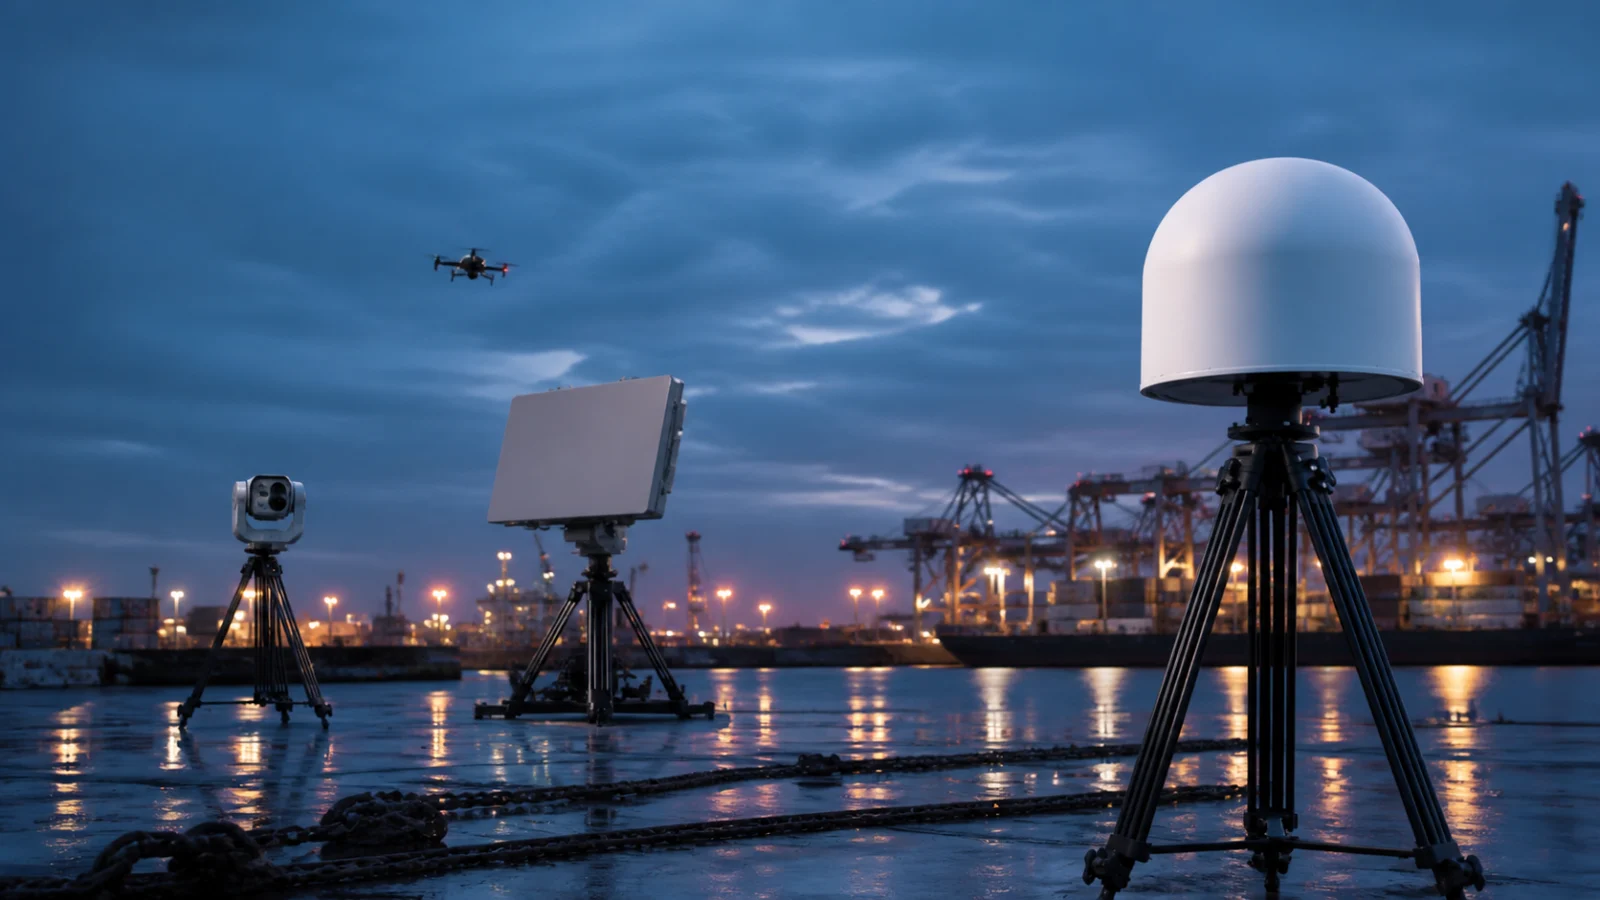
Fusión multisensor Counter-UAS: cómo funciona
Aprenda asociación de pistas, sincronización, confianza, arquitectura y pruebas de una plataforma de fusión Counter-UAS.
Cómo RF, radar, Remote ID y EO/IR se convierten en una pista operativa verificable. La fusión multisensor combina observaciones de RF, radar, Remote ID y EO/IR en una vista operativa. Su valor no es dibujar más iconos, sino asociar evidencia del mismo evento, reducir duplicados, mantener la incertidumbre visible y acelerar la verificación. ¿Qué aporta cada sensor? RF observa emisiones y puede clasificar enlaces o estimar un rumbo. Remote ID aporta identidad y ubicación declaradas. Radar detecta algunos objetos físicos aunque no transmitan. EO/IR ofrece imagen para confirmación. Cada capa tiene blancos y condiciones que no cubre. ¿Cómo se asocian dos observaciones? El motor compara tiempo, posición, rumbo, velocidad, clase y confianza. Cuando coinciden dentro de tolerancias configuradas puede formar una pista común. La plataforma debe conservar la observación original y explicar qué sensores contribuyeron. ¿Por qué son críticos tiempo y coordenadas? Un reloj desfasado o un rumbo mal calibrado hace que un radar, una cámara y una antena parezcan observar objetos distintos. El diseño debe especificar sincronización, sistemas de coordenadas, latencia, calibración y comportamiento cuando una fuente queda fuera de servicio. ¿Qué significa la confianza? No debe ser una cifra opaca. Puede incluir calidad de señal, historial, geometría, coincidencia de clase y acuerdo entre sensores. Un valor alto no demuestra intención hostil; ayuda a priorizar la verificación. ¿Qué arquitectura debe pedir el comprador? Interfaces documentadas, sellos temporales, identificadores persistentes, estado de salud, almacenamiento de eventos, exportación y control de versiones. La interfaz debe mostrar pista fusionada, fuentes, incertidumbre, zonas atravesadas y acciones del operador. ¿Cómo se prueba la fusión? Ejecute blancos únicos y múltiples, cruces de trayectorias, pérdida temporal de un sensor, objetivos silenciosos, vuelos Remote ID y falsas señales. Mida duplicados, asociaciones incorrectas, continuidad, latencia, adquisición de cámara y recuperación tras fallos. Preguntas frecuentes ¿La fusión sustituye sensores mejores? No. No puede crear evidencia que ningún sensor haya observado. ¿Todos los eventos necesitan tres sensores? No. La regla depende del blanco y del riesgo. ¿Puede integrar marcas diferentes? Sí, si existen interfaces, semántica y soporte suficientes. ¿La p…