Comprendre la fusion multicapteur Counter-UAS
Association de pistes, temps, confiance, architecture et essais d’une plateforme de fusion Counter-UAS.
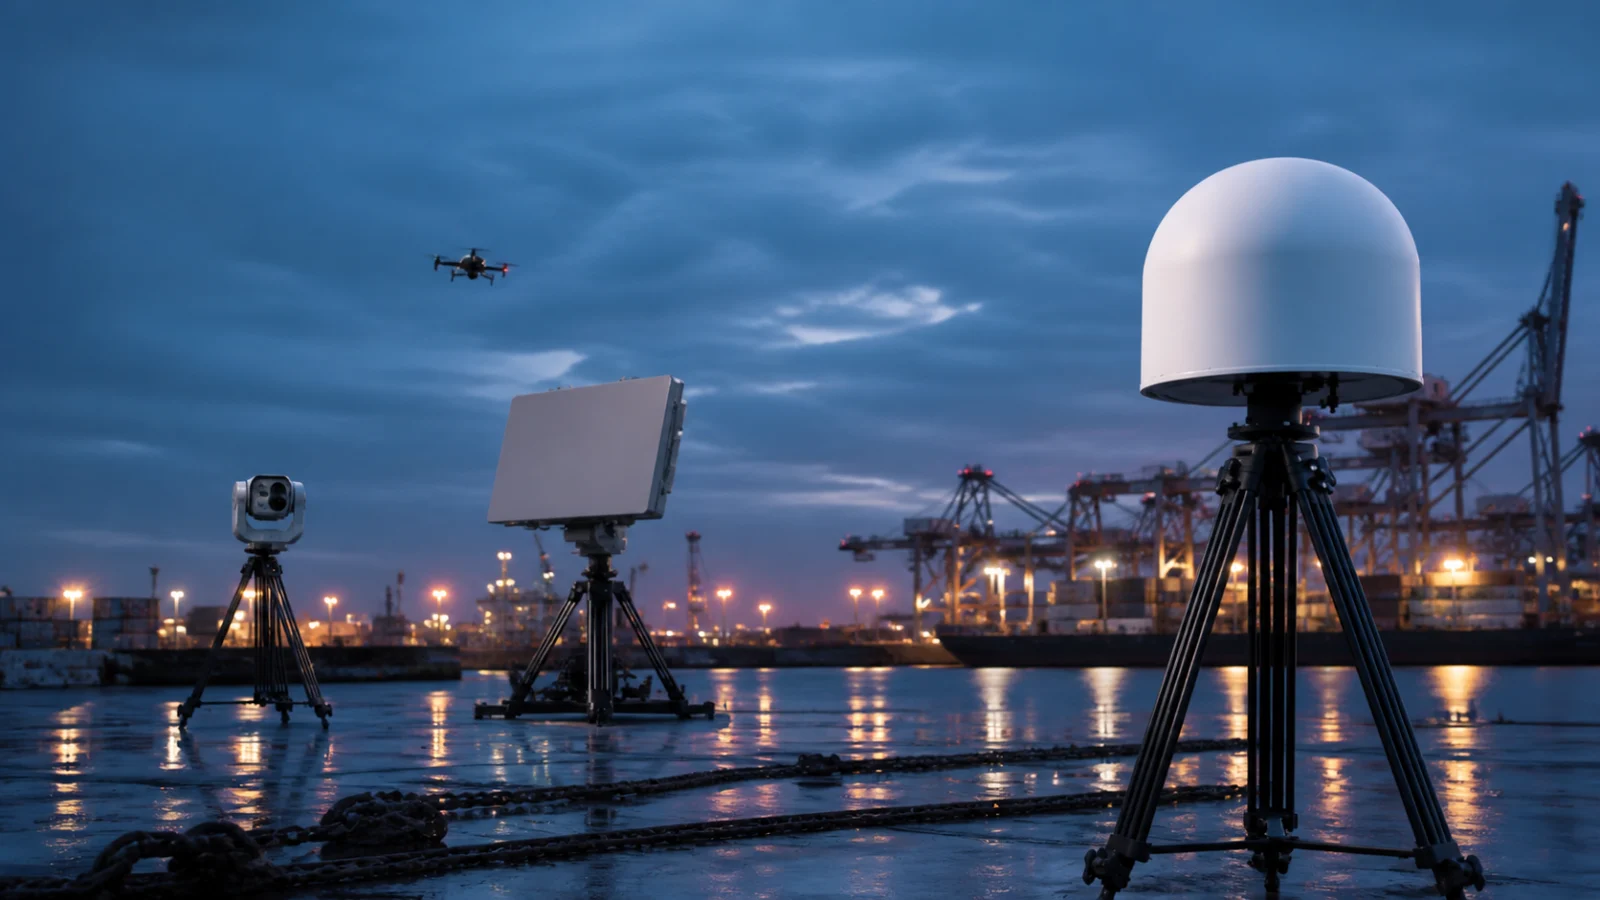
Comment RF, radar, Remote ID et EO/IR deviennent une piste opérationnelle vérifiable. La fusion multicapteur réunit les observations RF, radar, Remote ID et EO/IR dans une vue opérationnelle. Elle doit associer les preuves d'un même événement, supprimer les doublons, conserver l'incertitude et accélérer la vérification. Que fournit chaque capteur ? La RF observe les émissions et parfois leur direction ; Remote ID fournit identité et position déclarées ; le radar détecte certains objets physiques ; EO/IR apporte l'image. Chaque couche possède des limites. Comment associer les observations ? Le moteur compare temps, position, azimut, vitesse, classe et confiance. Dans des tolérances définies, il forme une piste commune tout en conservant les événements sources. Pourquoi temps et coordonnées sont-ils critiques ? Une horloge décalée ou un cap erroné fait apparaître une même cible comme plusieurs objets. Référence de temps, système de coordonnées, latence, calibration et mode de panne doivent être spécifiés. Que signifie la confiance ? Elle doit expliquer qualité du signal, géométrie, historique, classe et accord des capteurs. Un score élevé ne prouve jamais une intention hostile. Quelle architecture exiger ? Interfaces documentées, horodatages, identifiants persistants, état de santé, stockage, export et versions. L'écran affiche piste, sources, incertitude, zones et actions. Comment tester la fusion ? Testez cible unique, cibles multiples, croisements, perte de capteur, cible silencieuse, Remote ID et faux événements. Mesurez doublons, mauvaises associations, continuité, latence, acquisition caméra et reprise. Questions fréquentes La fusion compense-t-elle un mauvais capteur ? Elle ne crée pas une preuve qu'aucun capteur n'a vue. Faut-il trois capteurs par événement ? Non, la règle dépend de la cible et du risque. Peut-on mélanger les marques ? Oui, avec interfaces, sémantique et support suffisants. Faut-il garder les données brutes ? Assez pour reproduire les décisions et essais. Quelle erreur est la plus fréquente ? Négliger temps, coordonnées et calibration. Guides associés [Réduire les fausses alarmes](/fr/articles/reduce-false-alarms-drone-detection-system) [Radar ou RF](/fr/articles/rf-detection-vs-radar-low-altitude-security) [Protection d'infrastructures](/fr/articles/choose-counter-uav-system-critical-infrastructure) Sources officiell…