Counter-UAS 다중 센서 융합 이해하기
트랙 연계, 시간 동기, 신뢰도, 플랫폼 구조와 Counter-UAS 융합 시험을 설명합니다.
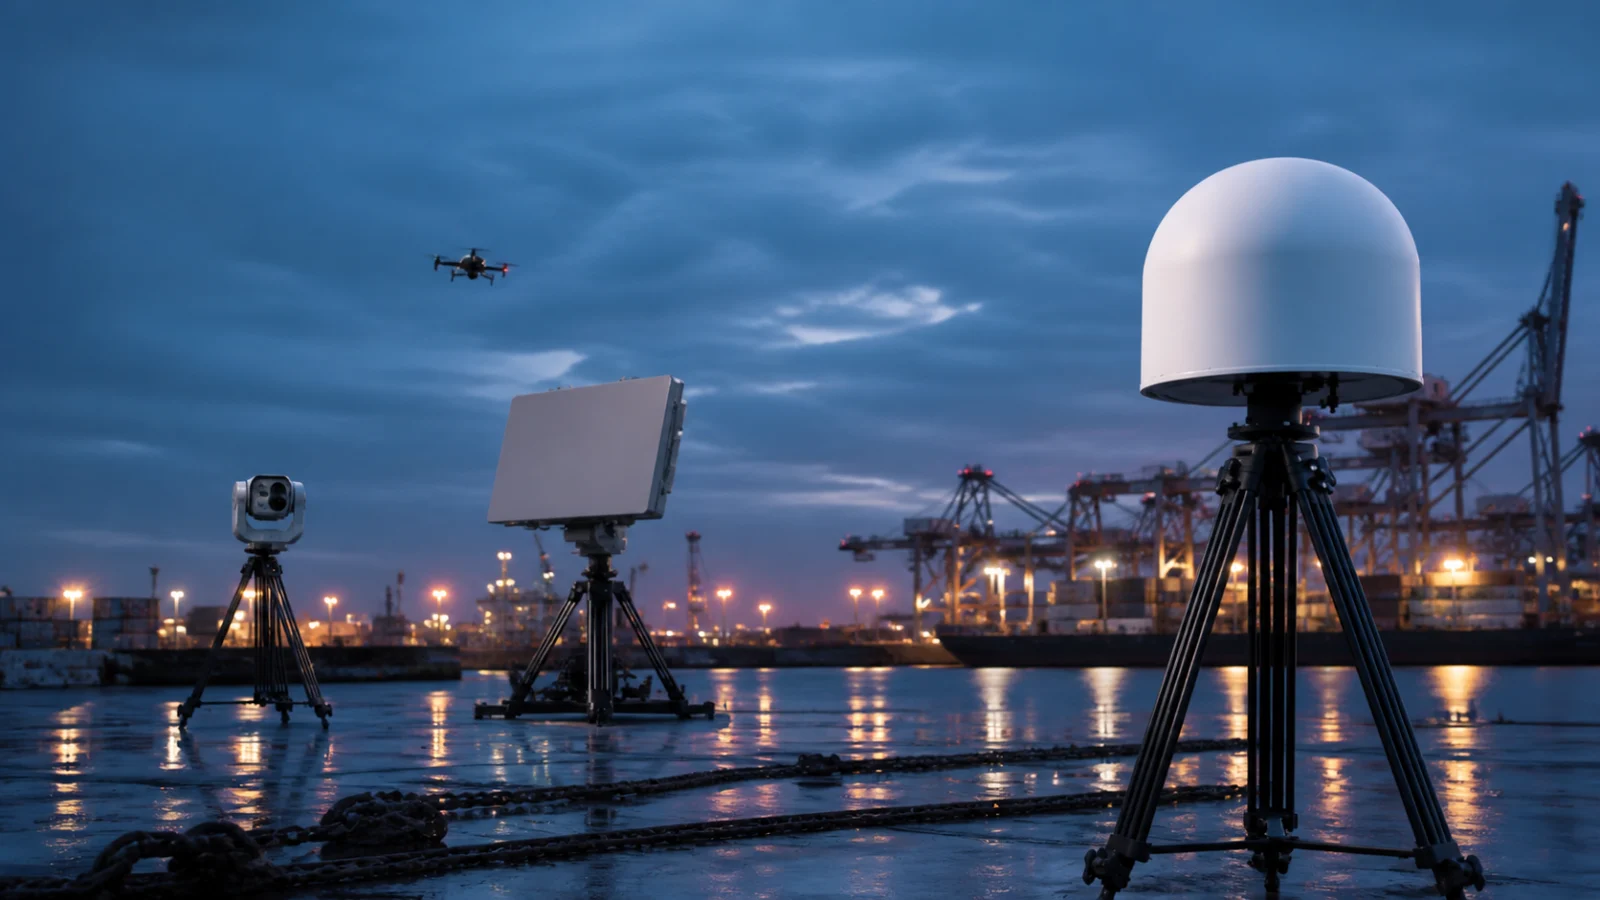
RF, 레이더, Remote ID와 EO/IR 관측을 하나의 운영 트랙으로 만드는 방법입니다. 다중 센서 융합은 RF, 레이더, Remote ID와 EO/IR 관측을 하나의 운영 화면으로 결합합니다. 목적은 아이콘을 늘리는 것이 아니라 같은 사건의 증거를 연결하고 중복을 줄이며 불확실성을 보존해 확인 시간을 단축하는 것입니다. 각 센서는 무엇을 제공합니까? RF는 전파와 방향, Remote ID는 신고된 식별·위치, 레이더는 일부 물리 표적, EO/IR는 시각 증거를 제공합니다. 어떤 센서도 모든 조건을 단독으로 다루지 못합니다. 관측은 어떻게 연계합니까? 시간, 위치, 방향, 속도, 분류와 신뢰도를 비교해 허용 범위 안에서 하나의 트랙으로 묶습니다. 원본 관측과 기여 센서는 항상 추적 가능해야 합니다. 시간과 좌표가 왜 중요합니까? 시계 오차나 잘못된 방위는 같은 표적을 서로 다른 대상으로 보이게 합니다. 시간 기준, 좌표계, 지연, 보정과 소스 장애 동작을 규격화해야 합니다. 신뢰도는 무엇을 뜻합니까? 신호 품질, 기하, 이력, 분류 일치와 센서 간 합의를 설명할 수 있어야 합니다. 높은 점수도 적대 의도를 증명하지는 않습니다. 구매자는 어떤 구조를 요구해야 합니까? 문서화된 인터페이스, 타임스탬프, 지속 ID, 상태, 저장, 내보내기와 버전 관리가 필요합니다. UI는 융합 트랙·출처·불확실성·통과 구역을 표시해야 합니다. 어떻게 시험합니까? 단일·다중 표적, 교차 경로, 센서 일시 손실, 무선 침묵 표적, Remote ID와 가짜 이벤트를 시험합니다. 중복·오연계·연속성·지연·카메라 획득·복구를 측정합니다. 자주 묻는 질문 융합이 약한 센서를 보완합니까? 아무 센서도 보지 못한 증거는 만들 수 없습니다. 모든 경보에 세 센서가 필요합니까? 아닙니다. 표적과 위험에 따라 규칙이 달라집니다. 다른 제조사를 통합할 수 있습니까? 충분한 인터페이스와 의미 정의, 지원이 있으면 가능합니다. 원시 데이터를 저장해야 합니까? 판단과 시험을 재현할 수 있는 증거가 필요합니다. 가장 흔한 실패는 무엇입니까? 알고리즘보다 먼저 시간·좌표·보정을 놓치는 것입니다. 관련 가이드 [오경보 줄이기](/ko/articles/reduce-false-alarms-drone-detection-system) [레이더 vs RF](/ko/articles/rf-detection-vs-radar-low-altitude-security) [중요 시설 시스템 선택](/ko/articles/choose-counter-uav-system-critical-infrastructure) 공식 자료 [FAA UAS Detection](https://www.faa.gov/airports/new_entrants/uas_detection_mitigation_response) [NPSA Counter-UAS](https://www.npsa.gov.uk/counter-uncrewed-aerial-systems-c-uas) [JRC Counter-Drone](https://publications.jrc.ec.europa.eu/repository/bitstream/JRC140692/JRC140692_01.pdf)