Как работает слияние сенсоров в Counter-UAS?
Как Counter-UAS объединяет RF, радар, Remote ID и EO/IR, управляет временем, координатами, доверием, конфликтами и испытаниями.
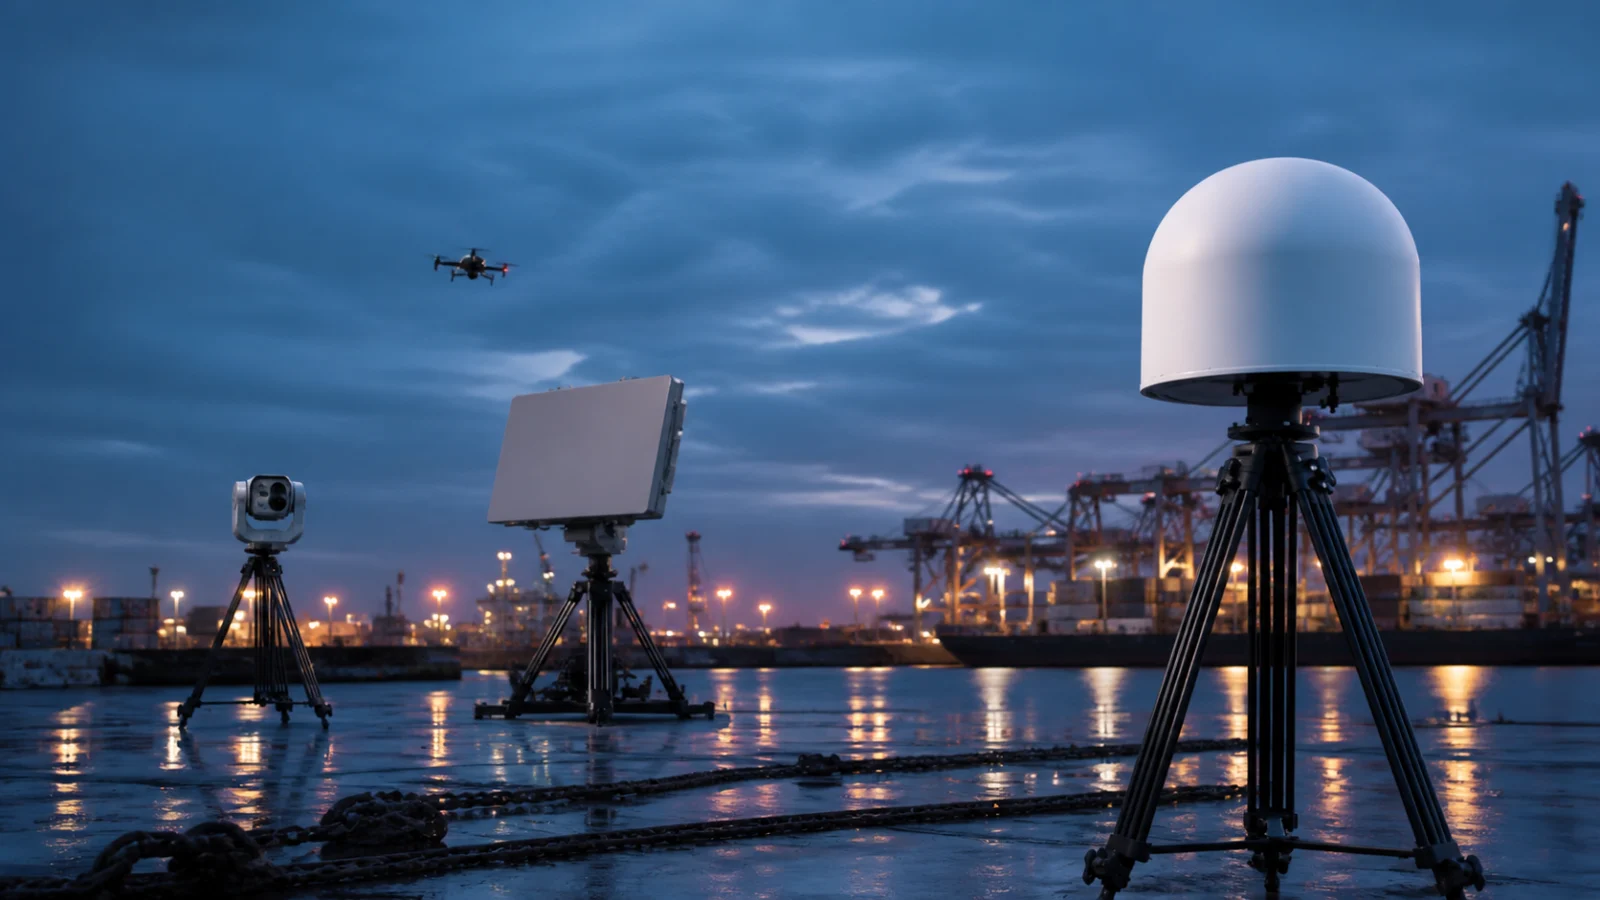
Как RF, радар, Remote ID и EO/IR превращаются в единую проверяемую трассу и что требуется от платформы. Слияние сенсоров Counter-UAS объединяет наблюдения RF, радара, Remote ID и EO/IR в полезную оперативную картину. Это не несколько окон на одном экране. Настоящая fusion-платформа нормализует время и координаты, связывает события одной цели, сохраняет неопределённость, разрешает конфликты и выдаёт прослеживаемую трассу. Почему необходимо слияние? У каждого сенсора есть слепые зоны. RF распознаёт поддерживаемые каналы, но пропускает радиомолчание; радар видит физические объекты, но сталкивается с птицами и clutter; Remote ID даёт совместимую идентификацию; камера подтверждает визуально, но зависит от погоды и видимости. Дополняющие свидетельства сокращают время проверки. Чем интеграция отличается от слияния? Интеграция передаёт данные и показывает их вместе. Слияние выравнивает время и координаты, связывает наблюдения, оценивает состояние цели, управляет доверием и дубликатами, а также позволяет воспроизвести решение. Общая карта сама по себе fusion не доказывает. Как связываются события одной цели? Сравниваются время, координаты, пеленг, скорость, идентификатор и поведение в допустимых окнах. Слишком узкое окно разделяет один дрон на несколько трасс, слишком широкое объединяет соседние цели. Настройка зависит от ошибок, задержек, обновления и плотности целей. Почему критичны время и координаты? Даже небольшое смещение часов заметно для быстрой цели. Нужно контролируемое единое время с сохранением исходной и приёмной метки. Широта, локальная сетка, высота над морем, высота над землёй и относительный пеленг должны преобразовываться по документированным правилам. Как показывать доверие и конфликт? Доверие описывает качество доказательств, а не намерение. Оператор должен видеть, получено ли поле от аппарата, измерено сенсором, найдено в базе или выведено алгоритмом. При конфликте платформа сохраняет оба источника и отмечает несогласованность, а не молча переписывает данные. Как испытывать cueing и несколько целей? Проверьте разные направления, малые углы, пересечения, временные потери и несколько дронов. Измеряйте фактический захват камерой, правильность связи, дубли, объединения, подмену трасс, непрерывность и задержку. Разрешение одного дрона не должно перейти другому после пересечения. Что требовать от интерфейсов? Документируйте временные метки, еди…