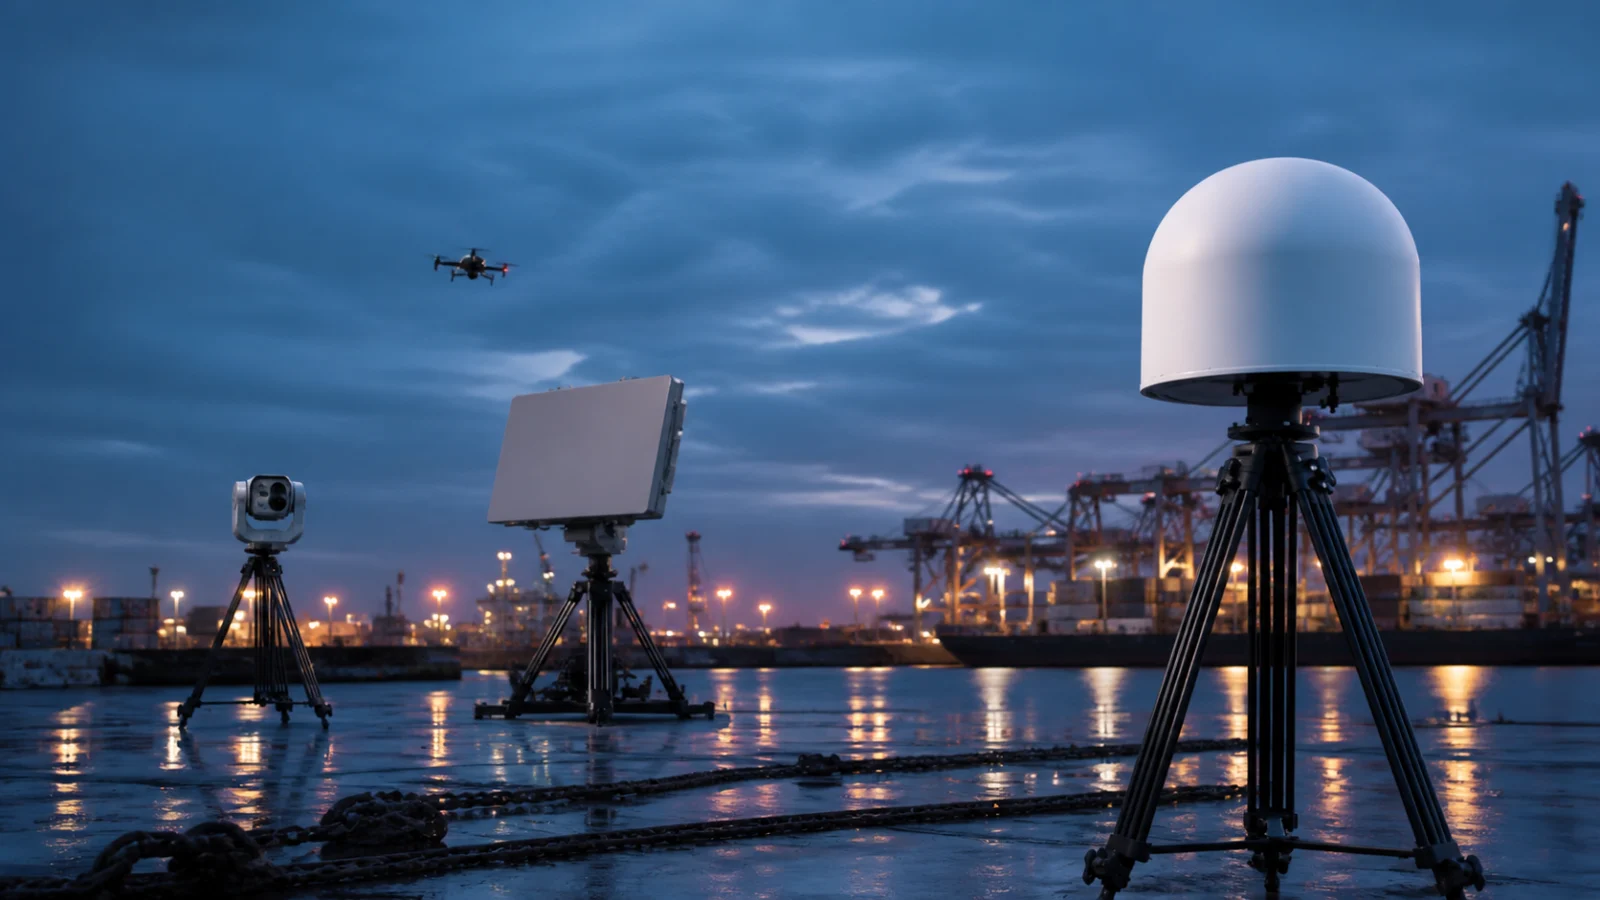
อธิบายการผสานหลายเซนเซอร์ Counter-UAS
การจับคู่แทร็ก เวลา ความเชื่อมั่น สถาปัตยกรรม และการทดสอบแพลตฟอร์ม Counter-UAS
วิธีรวม RF เรดาร์ Remote ID และ EO/IR ให้เป็นแทร็กปฏิบัติการเดียว การผสานหลายเซนเซอร์รวม RF เรดาร์ Remote ID และ EO/IR ในมุมมองปฏิบัติการ เป้าหมายคือเชื่อมหลักฐานของเหตุการณ์เดียว ลดแทร็กซ้ำ รักษาความไม่แน่นอน และย่นเวลายืนยัน แต่ละเซนเซอร์ให้อะไร? RF เห็นสัญญาณและทิศ Remote ID ให้ตัวตนกับตำแหน่งที่รายงาน เรดาร์เห็นวัตถุจริงบางชนิด และ EO/IR ให้ภาพ ทุกชั้นมีข้อจำกัด จับคู่ข้อมูลอย่างไร? เปรียบเทียบเวลา ตำแหน่ง ทิศ ความเร็ว ชั้น และความเชื่อมั่น หากอยู่ในค่าคลาดที่กำหนดจึงรวมเป็นแทร็ก โดยยังเก็บเหตุการณ์ต้นทาง ทำไมเวลาและพิกัดสำคัญ? นาฬิกาหรือทิศผิดทำให้เป้าหมายเดียวดูเป็นหลายชิ้น ต้องกำหนดแหล่งเวลา ระบบพิกัด ความหน่วง การสอบเทียบ และพฤติกรรมเมื่อแหล่งขัดข้อง ความเชื่อมั่นหมายถึงอะไร? ควรอธิบายคุณภาพสัญญาณ เรขาคณิต ประวัติ ชั้น และความเห็นพ้อง คะแนนสูงไม่ใช่หลักฐานเจตนาร้าย ผู้ซื้อควรขอสถาปัตยกรรมใด? อินเทอร์เฟซมีเอกสาร เวลา ID คงที่ สุขภาพ การเก็บ ส่งออก และเวอร์ชัน หน้าจอต้องแสดงแทร็ก แหล่ง ความไม่แน่นอน และโซน ทดสอบอย่างไร? ทดสอบเป้าหมายเดี่ยว/หลายตัว เส้นทางตัดกัน เซนเซอร์หายชั่วคราว วัตถุเงียบ Remote ID และเหตุการณ์ปลอม วัดแทร็กซ้ำ การจับคู่ผิด ความต่อเนื่อง ความหน่วง และการกู้คืน คำถามที่พบบ่อย การผสานชดเชยเซนเซอร์อ่อนได้หรือไม่? สร้างหลักฐานที่ไม่มีเซนเซอร์ใดเห็นไม่ได้ ต้องใช้สามเซนเซอร์ทุกเหตุการณ์หรือไม่? ไม่ กฎขึ้นกับเป้าหมายและความเสี่ยง รวมหลายยี่ห้อได้หรือไม่? ได้เมื่อมีอินเทอร์เฟซ ความหมาย และการสนับสนุน ต้องเก็บข้อมูลดิบหรือไม่? เก็บพอให้สร้างการตัดสินใจและผลทดสอบซ้ำได้ ข้อผิดพลาดที่พบบ่อยที่สุด? ละเลยเวลา พิกัด และการสอบเทียบ คู่มือที่เกี่ยวข้อง [ลดการเตือนผิด](/th/articles/reduce-false-alarms-drone-detection-system) [เรดาร์เทียบ RF](/th/articles/rf-detection-vs-radar-low-altitude-security) [ระบบสำหรับโครงสร้างสำคัญ](/th/articles/choose-counter-uav-system-critical-infrastructure) แหล่งข้อมูลทางการ [FAA UAS Detection](https://www.faa.gov/airports/new_entrants/uas_detection_mitigation_response) [NPSA Counter-UAS](https://www.npsa.gov.uk/counter-uncrewed-aerial-systems-c-uas) [JRC Counter-Drone](https://publications.jrc.ec.europa.eu/repository/bitstream/JRC140692/JRC140692_01.pdf)