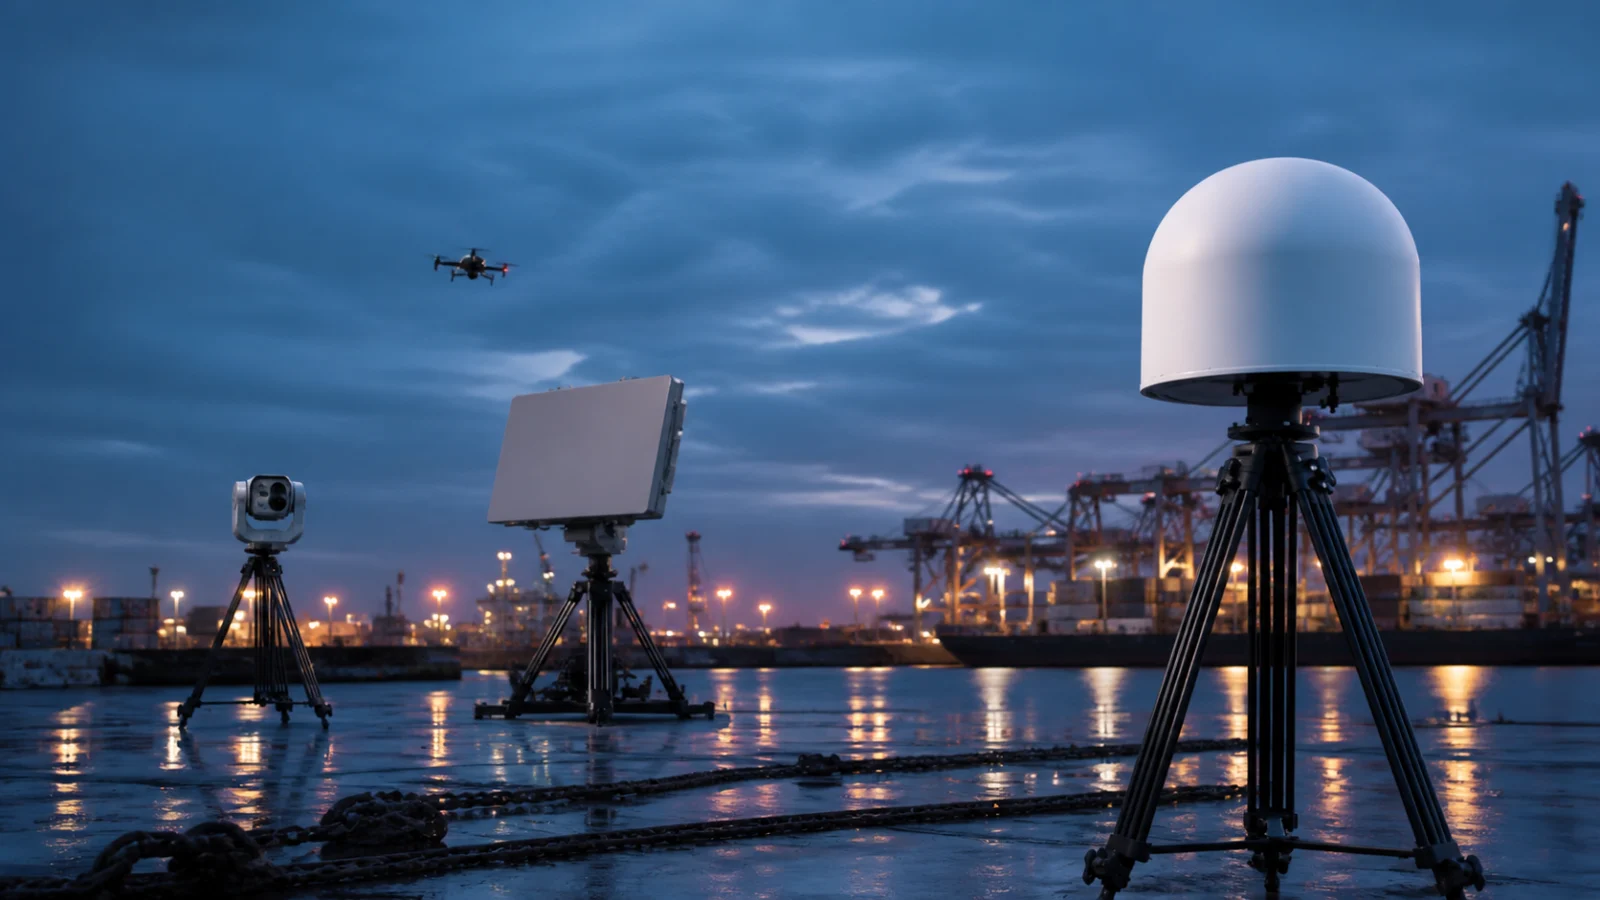
反无人机多传感器融合是什么?
说明反无人机传感器融合如何关联 RF、雷达、Remote ID 和 EO/IR,管理置信度、冲突、航迹与验收。
了解 RF、雷达、Remote ID 与 EO/IR 如何形成可追溯的统一航迹,以及采购方应验收什么。 反无人机传感器融合是把 RF、雷达、Remote ID、EO/IR 等观察转化为更有用的业务态势。它不是把多个窗口放在一个大屏上,而是统一时间和坐标,判断哪些事件描述同一目标,保留不确定性,处理冲突,并向操作员给出一个可追溯的航迹。 为什么需要融合? 每种传感器都有盲区。RF 可能识别支持链路却漏掉无线电静默目标;雷达能发现物理目标却会遇到鸟类与地杂波;Remote ID 提供合规身份但覆盖不完整;光电适合确认却受雾、眩光和遮挡影响。互补证据能缩短确认时间并降低对单一传感器的依赖。 “集成”与“融合”有什么区别? 集成只代表数据可以交换并显示在同一界面;融合还要完成时间坐标统一、事件关联、目标状态估计、置信度管理、重复航迹处理和过程重放。只有一张公共地图不能证明系统具备融合能力。 系统怎样判断观察属于同一目标? 平台会在允许误差内比较时间、位置、方位、速度、身份和行为。雷达航迹在同一时间穿过 RF 方位,Remote ID 位置又接近航迹时,关联可信度会提高。窗口过窄会把一架机拆成多条航迹,过宽则可能合并两架机。 为什么时间和坐标最关键? 快速目标下,小的时钟偏差就会产生明显位置差。系统应使用可监控的统一时间源,并保留传感器原始时间与平台接收时间。经纬度、本地坐标、海拔、离地高度和相对方位必须按明确规则转换,安装位置、高度和朝向也要测量。 置信度应如何显示? 置信度应说明证据质量,而不是推断意图。平台可依据传感器质量、独立来源数量、几何一致性、分类稳定性和航迹年龄计算,但采购方必须知道因素、刻度以及证据消失或冲突时的变化。字段还应标注是飞机上报、传感器测量、数据库匹配还是算法推断。 传感器冲突时怎么办? 冲突很常见。RF 与雷达位置可能不一致,Remote ID 合法但偏离航迹,摄像机也可能因遮挡未捕获。平台应保留各来源并标记冲突,不能静默覆盖。可以规定雷达负责物理位置、RF 负责协议身份、光电负责视觉类别,但规则必须可配置和审计。 如何验收摄像机联动和多目标? 用不同方向、低仰角、交叉航迹、短暂丢失和多架目标测试。记录云台指令、真正捕获概率、关联正确率、重复或合并航迹、换轨、连续性与端到端延迟。验证一架机的授权信息不会在交叉后错误转移到另一架机。 接口与网络应要求什么? 接口应明确时间戳、单位、坐标、置信度、来源、健康状态与版本。测试断网、延迟、乱序和固件更新。身份认证、加密、分区、权限和日志也是融合质量的一部分,避免错误或未授权数据污染态势。 常见问题 三个传感器一定比两个更可信? 不一定。独立且一致的高质量证据比传感器数量更重要。 融合能发现所有传感器都没看到的目标吗? 不能。融合能连接弱证据,但不能凭空创造可靠观察。 平台应隐藏原始航迹吗? 操作界面可简化,但工程与审计人员必须能查看来源和推导过程。 开放 API 就保证集成吗? 不保证。还需完整的时间、坐标、置信度、健康与版本定义,并做端到端测试。 最关键的融合验收是什么? 用多目标和部分传感器不可见场景,测量关联、重复航迹、延迟和可追溯性。 相关内容 [如何降低误报](/zh/articles/reduce-false-alarms-drone-detection-system) [Remote ID 与 RF 探测](/zh/articles/remote-id-vs-rf-drone-detection) 官方参考资料 [FAA:UAS 探测与缓解](https://www.faa.gov/airports/new_entrants/uas_detection_mitigation_response) [欧盟 JRC:反无人机技术综述](https://publications.jrc.ec.europa.eu/repository/bitstream/JRC140692/JRC140692_01.pdf)